サマリー
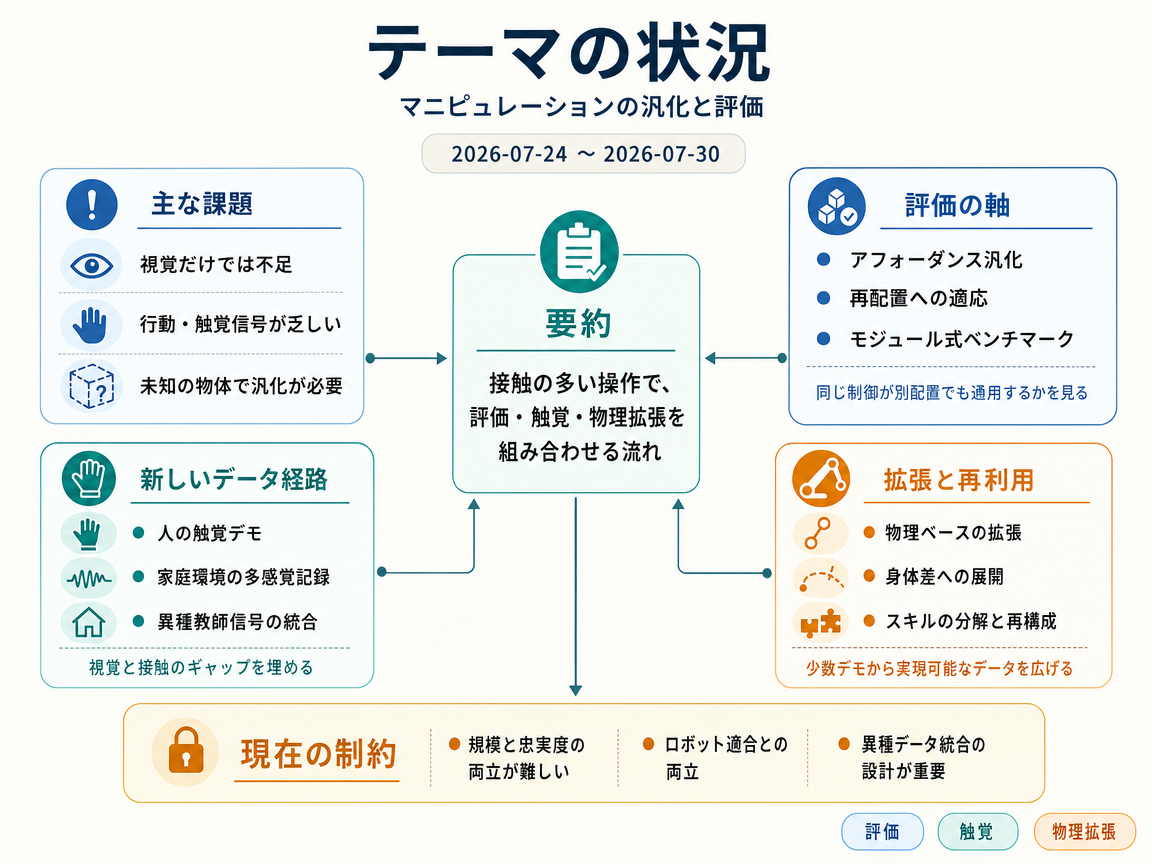
今週のテーマは、視覚のみの教師信号や狭い範囲で収集されたロボットデータでは不十分な、接触を多く伴う環境での身体的マニピュレーションの評価と改善に焦点を当てている。代表的な論文は、アフォーダンス汎化のためのベンチマーク、触覚信号を取得するヒューマンデモンストレーションインターフェース、異なる身体構造や条件にわたって訓練データを拡張するスケーラブルな物理ベースパイプラインという3つの相補的な必要性を浮き彫りにしている。
テーマの状況
代表的な研究の導入部では、接触を多く伴うマニピュレーションが汎用ロボット方策の中核的なボトルネックとして位置づけられている。既存のロボットデータセットは基盤モデルを支えるデータ規模に比べて依然として限定的であり、一方でインターネットやエゴセントリック動画は信頼性の高い転移に必要な行動信号や触覚信号を欠いていることが多い。人間環境でのマニピュレーションには、分布内タスクの実行以上のものが求められる。ロボットは未知の物体や構成のアフォーダンスを推論し、視覚だけでは完全に観察できない力に敏感なインタラクションを扱わなければならない。
こうした背景のもと、現在の研究は評価と新たなデータ経路を組み合わせている。BusyBoxは、同じ基盤的な制御が再配置されたレイアウトに現れる場合のアフォーダンス汎化をテストするためのモジュール式物理ベンチマークを提案し、OSMOは人間の触覚デモンストレーションが接触を多く伴うスキルにおける視覚・触覚間のギャップを橋渡しできると主張し、物理駆動の軌道最適化は少数のデモンストレーションを身体構造や物理パラメータを変化させたより大規模で動力学的に実現可能なデータセットに拡張する。より広範な身体データに関する議論もこの方向性と一致しており、スケーラビリティ、ロボットアライメント、物理的忠実度のトレードオフを考慮しながら異種データソースを統合することへの関心の高まりを示している。
- Physics-Driven Data Generation for Contact-Rich Manipulation via Trajectory Optimization
- OSMO: Open-Source Tactile Glove for Human-to-Robot Skill Transfer
- Benchmarking Affordance Generalization with BusyBox
インフォグラフィクス(日本語)
今週の進展
Data Pyramid for Embodied Manipulation <See Details on Fugu-MT>
身体的マニピュレーションデータのエコシステムを5層のピラミッドとして整理し、スケーラビリティ、ロボットアライメント、物理的忠実度間のトレードオフを体系化した。 少数のデータソースのアドホックな組み合わせと比較して、異種教師信号の選択と統合のための明示的なカテゴリレベルのフレームワークを提供している。
Decompose and Reorganize: Planning with Primitives and Visuomotor Policies Learned from Demonstrations <See Details on Fugu-MT>
人間のデモンストレーションをアトミックスキルに分解し、タスク・アンド・モーションプランニングにより長期的なマニピュレーションのために再構成する。 タスクシーケンス全体にわたるエンドツーエンド方策を必要とする代わりに、未知のセットアップや物理的制約に汎化する構造化された再利用メカニズムを追加している。
ACE-Data-0: Human-Centric Ambient Capture as Embodied Data Engine <See Details on Fugu-MT>
実際の家庭環境において同期されたマルチセンサリーの人間マニピュレーションデータを記録するアンビエントキャプチャエンジンを導入する。 狭い範囲で収集されたロボットデモや映像のみのソースを超え、エゴセントリック・エクソセントリック映像、全身・手のモーション、物体形状、6自由度軌道を取得する。
KAI: A Kinematic-Aware Interface for Data-Efficient Articulated Object Manipulation <See Details on Fugu-MT>
関節構造を方策学習の中間表現として符号化する運動学認識型インターフェースを提案し、関節物体への適用を実現する。 主にロボットデモンストレーションに依存する手法と比較して、幾何学的・運動学的事前知識を直接注入することでデータ効率の高い汎化を達成している。
今後の展望
今後の展望(要約)
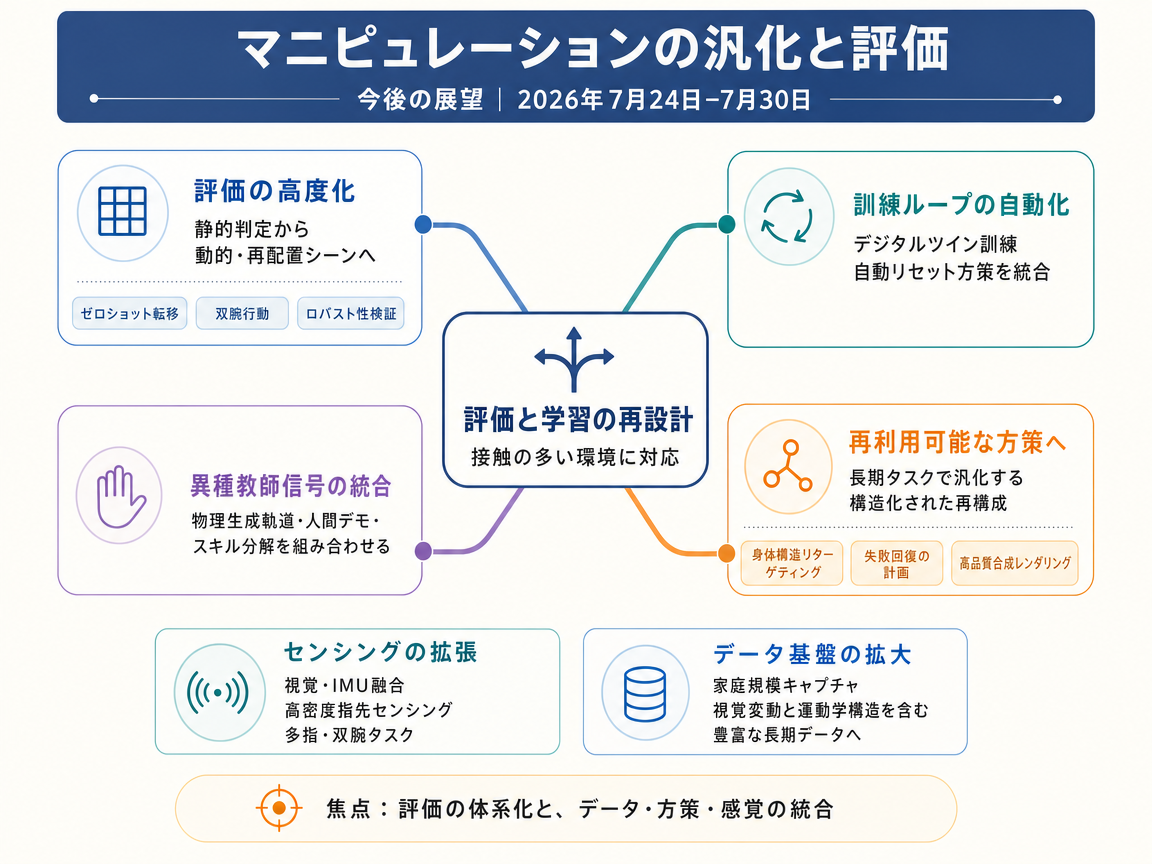
マニピュレーション研究は、固定された条件で成功率を測る段階から、配置を変えた環境や動的で未知の状況への転移を体系的に検証する段階へ進む可能性が高い。ベンチマークでは、ゼロショット転移、両手動作、元の実演にない失敗からの復旧が重視されるようになる。訓練には、物理シミュレーションで生成した軌道、複数の感覚情報を含む人間の実演、再利用できるスキル分解が組み合わされる。さらに、ロボットの身体構造に合わせた動作変換、合成画像データ、高密度な触覚センシングが進歩を支え、未知の失敗から復旧できる計画手法も重要になる。
インフォグラフィクス(日本語)
3年後を想定した動き
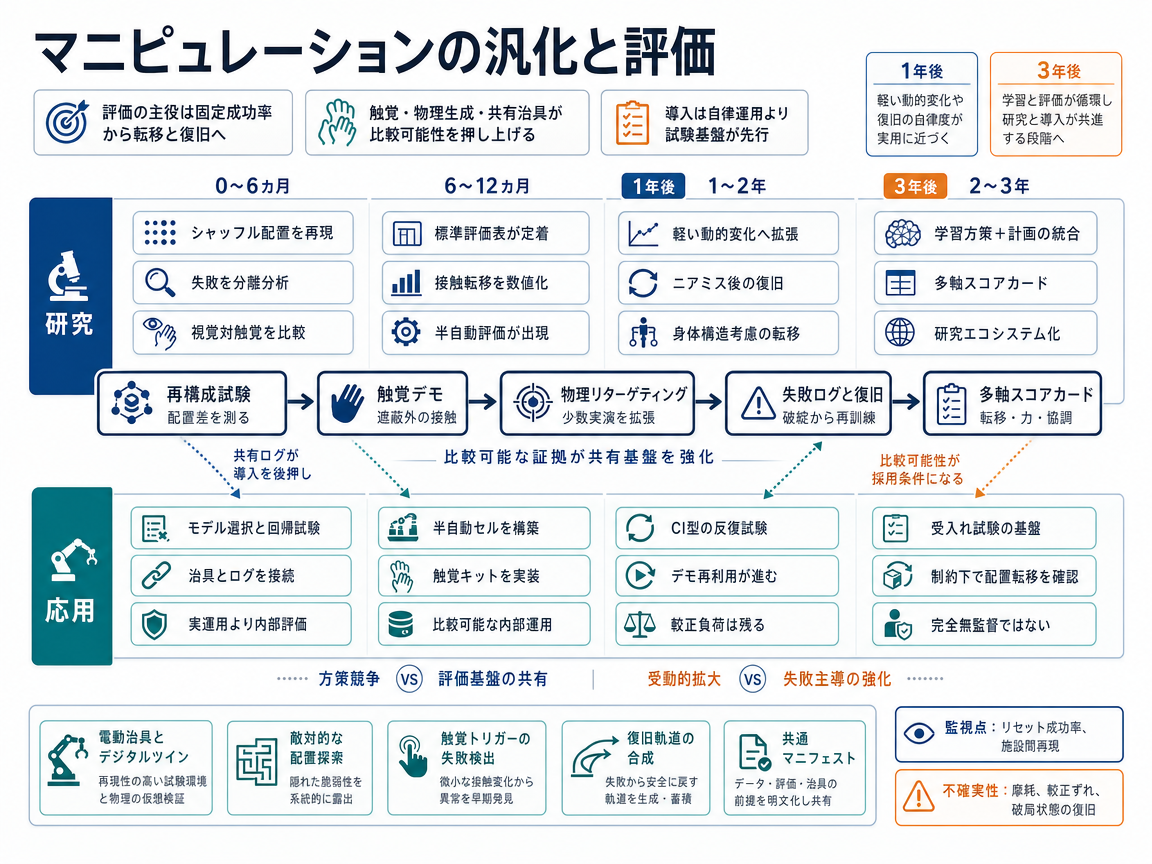
標準的な進展では、慣れた卓上環境での実演から、配置や接触条件を変えた比較可能な試験へ移行する。仕組みの中核は、組み替え可能な治具、センサー情報の豊富な実演、物理シミュレーションで生成した軌道を組み合わせ、どのデータ構成が新しい条件に転移するかを測ることである。1年目には、各研究グループが配置を入れ替えた試験を再現し、既知の配置と変更後の配置で性能を比較する。一部のグループは、物理設備を模したデジタルツインを構築し、半自動のリセット装置と接続する。重要な観測点は、転移性能と接触性能が、任意の実演ではなく標準的な評価表に載るようになるかどうかである。
2年目には、軽度な場面変化への対応、接触の安定性、失敗しかけた状態からの復旧まで評価が広がる。高密度な触覚センシングや動作追跡により、完全な失敗に至る前に滑りや指先の隠れを検出できる可能性がある。ロボットの身体構造を考慮した動作変換も普及し、関節構成や形状が異なる機体へ実演を適応しやすくなる。成熟したベンチマーク部品は反復的な内部試験を支え、過去の実演を新しいハンドやアームでも再利用できるようになる。
3年目までには、この技術群が個別プロジェクトの寄せ集めではなく、安定した研究基盤になる可能性がある。方策は、計画器、再利用可能な基本スキル、可動物体の記述と連携し、新しい物理的制約の下で学習済み動作を組み直すようになる。評価表では、利用可能な動作の転移、接触の忠実度、失敗からの復旧を扱い、単一の成功率だけで性能を表さなくなる。限定された環境の試作チームは、デジタルツインと実物の治具を用いて、方策の更新ごとに配置変更や既知の失敗を検査できる。比較可能な結果から有効な訓練データの組み合わせが分かり、共通治具の利用が進むことで、さらに比較しやすい証拠が蓄積する。既知の配置でしか成果が出ない場合、独立した追試が現れない場合、複合データが強い基準手法を上回らない場合には、この見通しを引き下げるべきである。試験が改善しても、力制御の失敗や機体能力の不足は復旧不能なことがあり、この基盤だけで監督なしの汎用運用が可能になるわけではない。
このシナリオでは、マニピュレーション評価をソフトウェアのファジングになぞらえ、入力条件を意図的に変えて失敗を発見する。ロボットでは配置や接触条件が入力に相当し、デジタルツインと自動リセット装置が試験基盤になる。触覚センシングはカメラでは見落としやすい圧力や滑りの診断に役立ち、物理モデルによる生成は少数の実演から修復用の事例を作り出す。1年目には、信頼できる治具、同期された記録、安定したリセット手順の整備が中心となる。その後、チームは難しい物理配置を探索し、そこで生じた失敗を計画器や軌道生成系に戻す。初期の重要な観測点は、失敗を狙って集めたデータが、無作為な条件変更より少ない試行で未知の配置からの復旧を改善するかどうかである。
2年目には、方策を破綻させ、原因を診断し、修復例を生成して再試験する循環が実運用に入る。高密度な接触計測により、目に見える衝突が起こる前に、把持の喪失や過大な力を検出できる可能性がある。シミュレーターや計画器は安全な離脱経路を探索し、その結果を次の訓練データへ追加する。先進的なチームは、清掃動作、可動操作部、限定的な両手作業など、範囲を絞った課題へこの工程を適用する。機体が損傷した場合や、シミュレーションの接触モデルが不正確な場合には、引き続き人間の監督が必要になる。
3年目までには、同じ失敗事例が異なるベンチマークやロボット機体にも転移するかが検証される。共通の課題記述と失敗記録が整えば、異なるハンドや双腕システムで同じ高負荷条件を再現できる。実用的な試験セルは継続的なソフトウェア試験に近づき、方策を更新するたびに過去の失敗集を用いた自動検査を行う。リセットの信頼性と機械保守の負担を管理できれば、複数のセルを夜間に連続運転することも可能になる。無人で動作する公開リセット装置や、配置や機体を越えて転移する修復データが確認されれば、このシナリオは強く支持される。通常の無作為化でも同等の効果が出る場合、触覚部品の摩耗で検出が不安定になる場合、簡単に初期化できる課題に用途が限られる場合には、見通しは弱まる。実機試験は時間を消費し、装置を損傷させることもあるため、修復による改善がセルの維持費用に見合う場合にのみ定着する。
このシナリオでは、マニピュレーションのベンチマークが、複数の研究施設で繰り返す技能試験へ発展する。非公開の物理配置をブラインド試験に使い、標準化したリセットと同期記録によって結果を比較しやすくする。仕組みの要点は、隠された試験と目的別の修復を結び付けることであり、各失敗を分類して適切なデータや計画手法で直し、未使用の配置で再試験する。1年目には、既知の配置と入れ替えた配置の差を測り、方策の誤りを治具や較正に由来するばらつきから分離する。デジタルツイン、参照用の方策、較正用の物体が、この診断を支える。決定的な観測点は、複数の拠点が少ない技術者作業で、安定した順位や共通性のある失敗傾向を得られるかどうかである。
この条件を満たせば、2年目には小規模な施設間試験が始まる。向きを変えた配置と共通の較正材料を使うことで、不振の原因が方策、ロボット、リセット工程のどこにあるかを判断しやすくなる。蓄積した失敗事例から、触覚を含む実演、合成軌道、明示的な復旧計画のうち、各失敗に適した対策を調べられる。反復試験が構造化された記録を生み、その記録が修復を導き、修復後のシステムがさらに難しい非公開配置に挑む循環が形成される。共用施設では、この証拠を定期的な研究レビューや装置試験に利用し始める可能性がある。
3年目までには、両手の協調、変化する物理条件、意図的に起こした失敗からの復旧へ試験範囲が広がる。長期記録を使えば、一度限りの実演では見落としやすい性能低下、較正のずれ、機体の摩耗を発見できる。施設は、頑健性と過去の再発試験の結果を記した限定的な資格報告を発行し、装置提供者は計測機能やリセット用インターフェースを改善する可能性がある。自動リセットと共通の失敗定義が進展を支えるが、接触や復旧の生データを利用できることが条件となる。施設間の結果が安定しない場合、リセットに熟練者が必要な場合、修復後も非公開配置で失敗する場合には、この見通しを引き下げるべきである。小規模な試験への合格だけでは、幅広い能力や安全性は証明できない。ロボットの課題は際限なく広がり得るうえ、適応型システムが漏れた試験配置を記憶する可能性もある。
1年後・3年後の研究/応用インフォグラフィクス
参照論文
- Physics-Driven Data Generation for Contact-Rich Manipulation via Trajectory Optimization - 著者: Lujie Yang, H. J. Terry Suh, Tong Zhao, Bernhard Paus Graesdal, Tarik Kelestemur, Jiuguang Wang, Tao Pang, Russ Tedrake, / <See Details on Fugu-MT> / ライセンス: CC-BY-4.0
- OSMO: Open-Source Tactile Glove for Human-to-Robot Skill Transfer - 著者: Jessica Yin, Haozhi Qi, Youngsun Wi, Sayantan Kundu, Mike Lambeta, William Yang, Changhao Wang, Tingfan Wu, Jitendra Malik, Tess Hellebrekers, / <See Details on Fugu-MT> / ライセンス: CC-BY-4.0
- Benchmarking Affordance Generalization with BusyBox - 著者: Dean Fortier, Timothy Adamson, Tess Hellebrekers, Teresa LaScala, Kofi Ennin, Michael Murray, Andrey Kolobov, Galen Mullins, / <See Details on Fugu-MT> / ライセンス: CC-BY-4.0