サマリー
今週のテーマは、スパースビュー条件下でニューラル表面再構成の汎化性能と効率性の両立を目指す研究に焦点を当てている。代表的な論文群は、高精度な形状復元と、密なインプリシット表現やボリュームベースパイプラインが要求するメモリ・計算量・データ量との不均衡を中核的なボトルネックとして位置づけ、表面に特化したスパース表現の活用を動機づけている。
テーマの状況
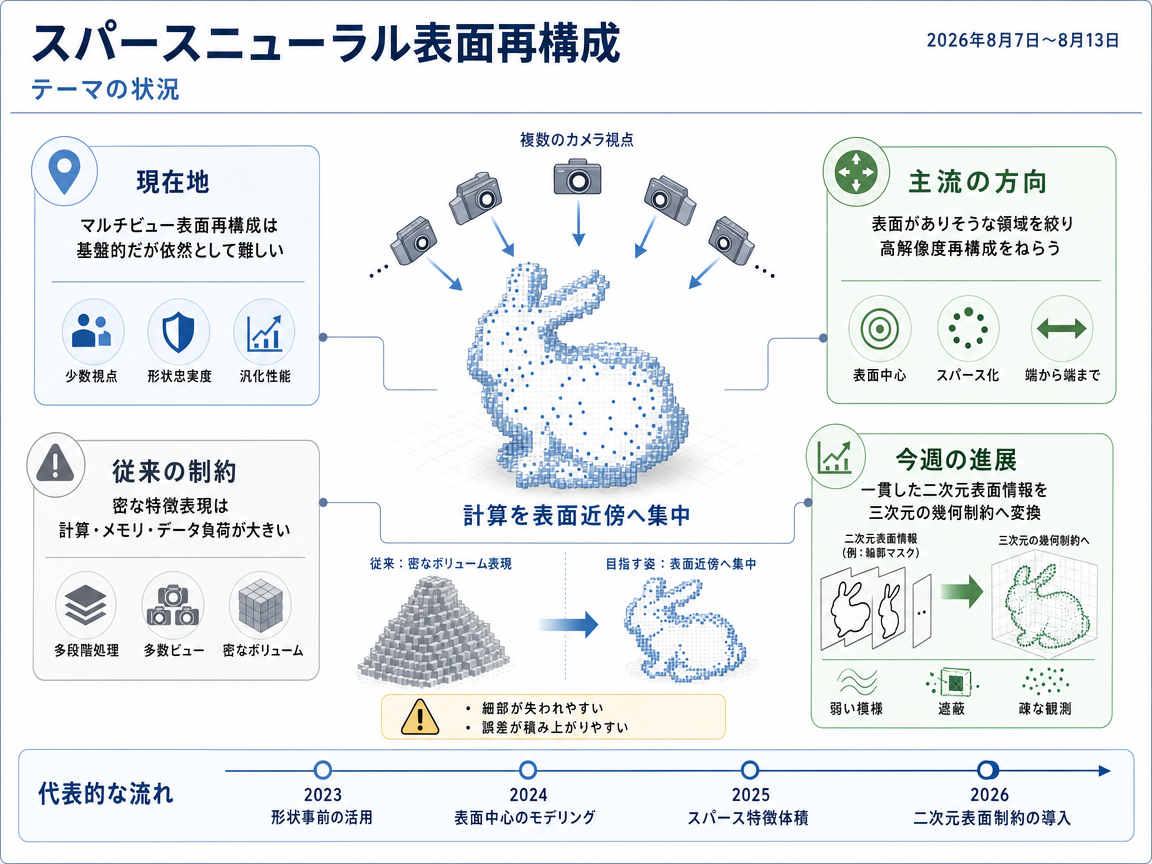
代表的な研究は、マルチビュー表面再構成を基盤的かつ依然として困難な問題として位置づけている。従来のパイプラインは多段階構成であり、ニューラルインプリシット手法は形状抽出を簡素化するものの、シーンごとの最適化、多数の入力ビュー、あるいは密な3D特徴ボリュームを必要とすることが多い。主な研究上の課題は、密なボリューム推論のコストを削減しつつ、再構成の忠実度とシーン間の汎化性能を維持することであり、特にディテールが失われやすくエラーが蓄積しやすいスパース入力設定において顕著である。
主流の解決方向は、シーンボリューム全体ではなく、表面が存在する可能性の高い領域に計算を集中させることである。Surface-Centric Modeling for High-Fidelity Generalizable Neural Surface Reconstruction(2409.03634)はエンドツーエンドの表面領域特定とスパース化を重視し、High-Fidelity and Generalizable Neural Surface Reconstruction with Sparse Feature Volumes(2507.05952)はスパースな占有領域が高解像度汎化再構成への実用的な経路であると主張している。今週のエビデンスとして、Surfsvr: 2D Surface Priors as 3D Geometric Regularizers for Sparse Voxel Reconstruction(2608.11938)はこの方向性を拡張し、一貫した2D表面領域を持続的な3D制約に変換することで、純粋にフォトメトリックや可視性に基づく最適化では信頼性が低い、弱テクスチャ・遮蔽・スパース観測領域を対象としている。
- 3D Surface Reconstruction in the Wild by Deforming Shape Priors from Synthetic Data
- Surface-Centric Modeling for High-Fidelity Generalizable Neural Surface Reconstruction
- High-Fidelity and Generalizable Neural Surface Reconstruction with Sparse Feature Volumes
- Surfsvr: 2D Surface Priors as 3D Geometric Regularizers for Sparse Voxel Reconstruction
インフォグラフィクス(日本語)
今週の進展
Surfsvr: 2D Surface Priors as 3D Geometric Regularizers for Sparse Voxel Reconstruction <See Details on Fugu-MT>
SurfSVRは、一貫した2D表面事前情報を明示的な3D幾何正則化子に変換し、ボクセルの細分割・剪定・最適化を導くことで、スパースボクセル再構成を前進させた。 局所的なフォトメトリックや可視性手がかりに依存する従来の表面特化スパース化手法とは異なり、持続的なクロスビュー表面レベル制約を導入し、弱テクスチャ・遮蔽・スパース観測領域での再構成品質を向上させている。
今後の展望
今後の展望(要約)
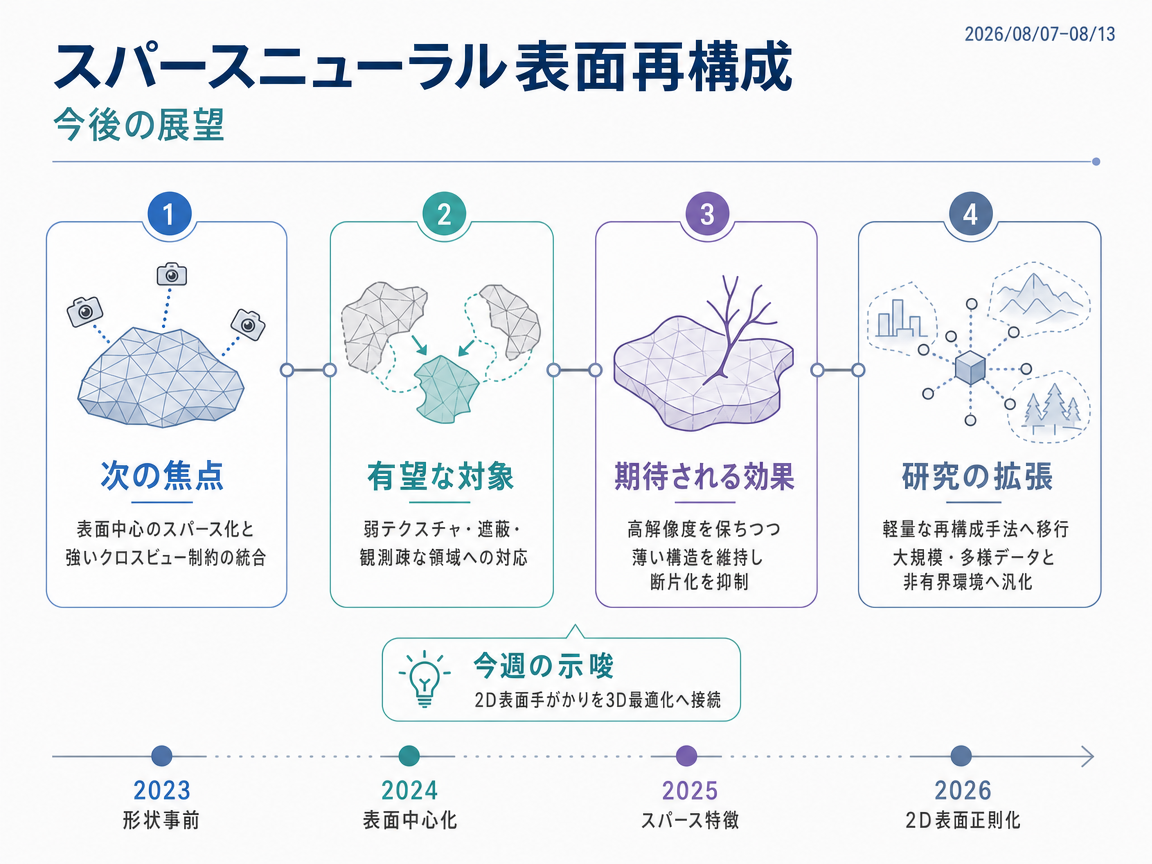
疎な観測からのニューラル表面再構成では、表面がありそうな領域に計算を集中させる方法と、複数のカメラ視点から一貫した手掛かりを伝える強い制約が組み合わされていく可能性が高い。これにより、高い解像度を保ちながら、細い構造の欠落や、テクスチャが乏しい領域、遮蔽された領域での形状の分断を減らせるだろう。研究者は計算量の多いMLP型の暗黙表現を軽量な設計に置き換え、より幅広い3Dデータで学習することも考えられる。さらに、範囲が限定されたベンチマーク向けの手法を、入力視点数が変化する現実的な大規模シーンへ適応させる研究が進むとみられる。
インフォグラフィクス(日本語)
3年後を想定した動き
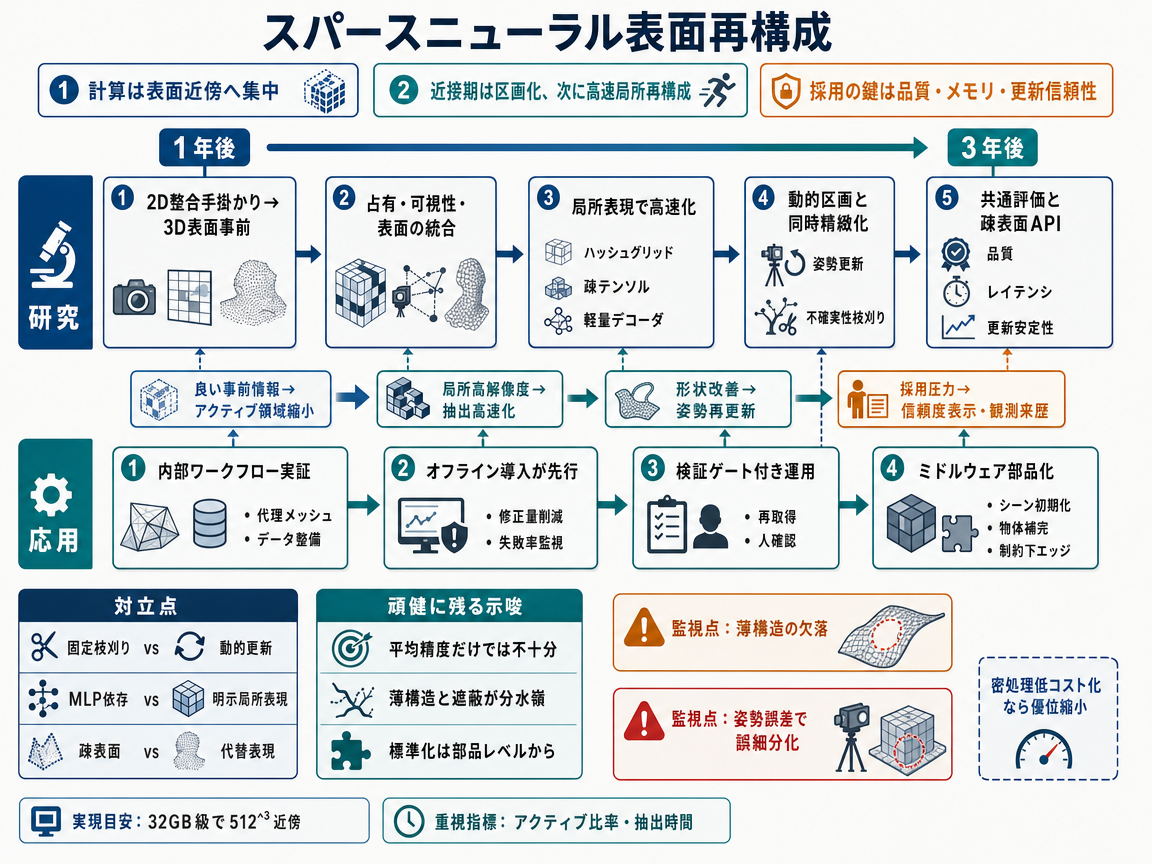
標準シナリオでは、表面近傍に計算を絞る疎構造化に、強い視点間ガイダンスと軽量な再構成部品を組み合わせる。複数画像から得た一貫性のある表面の手掛かりを3D空間へ移し、高コストな処理の前にボクセルの分割と枝刈りを導く。単にボクセル数を減らすのではなく、テクスチャが乏しい領域や遮蔽領域へ計算を正確に集中できるようになる。
1年目には、占有状態、可視性、視点間の表面推定を統合したシステムが登場する可能性が高い。評価では、実用的なハードウェア上で細い構造を保ちながら高解像度の形状を再構成できるかが調べられる。平均的な形状スコアだけでなく、メモリ使用量、抽出時間、難しい領域での連続性も報告されるべきである。初期用途は主にオフライン処理で、疎なセンサー観測から代理メッシュや編集可能なシーン素材を作るものになる。
2年目には、表面候補領域が固定ではなく動的に更新されるようになる。新しい観測に応じてカメラ姿勢と局所的な表面確率を更新し、証拠が増えた領域へ解像度を移す。精度の高い活動領域が形状推定を改善し、その形状が表面位置の再推定を助けるフィードバックが生まれる。研究対象も、範囲が限定されたシーンから、視点数が変わる分割型の屋外環境へ広がる。3年目には、大規模で多様なデータを使う事前学習モデルが、未知の形状に適した表面候補領域を提案できるようになるだろう。共通形式が整えば、再構成部品をロボット用ミドルウェアや3Dエンジンへ組み込めるが、不確かな形状には人の確認が必要である。
重要な観測指標は、同等のハードウェア制約の下で、難しい領域の品質と処理全体の抽出速度が繰り返し改善することである。軽量デコーダーが細い形状を失い続ける場合や、視点間情報を使う疎なボリュームが単純な方式を上回れない場合は、この進路の勢いが弱まる。また、証拠の追加に応じて領域を変更できることが前提であり、固定的な分割では必要な適応性を得られない。
対抗シナリオでは、表面近傍に計算を絞る再構成へ、明示的な誤差制御層を追加する。学習モデルが最初の表面を提案し、その提案とセンサー観測の局所的な不一致から追加処理が必要な場所を決める。この不一致を表す残差と不確実性の推定値を組み合わせ、局所的な表面要素を細分化または削除する。
1年目には、占有状態だけを使う疎構造化と同じメモリ量および実行時間で、誤差誘導方式が難しい領域を改善できるかが検証される。評価では、姿勢誤差、遮蔽、細い構造を扱い、不確実性の高さが実際の形状誤りを予測するかも確認する。初期用途では、すべての表面を同じ信頼度で示さず、信頼度の重ね表示や未解決領域の印を提供するだろう。推定誤差が高いままなら、システムは追加観測を求めるか、その領域を人の確認へ回せる。
2年目には、カメラ姿勢の不確実性も表面の不確実性と同じ制御マップへ組み込まれる。これにより、カメラ位置のずれと実際の局所的な細部を区別し、誤った場所の細分化を防ぎやすくなる。能動的な観測と再構成の連携も強まり、用途別の誤差基準を満たせば処理を止め、未解決なら別の視点を要求できるようになる。不規則な細分化によって効率上の利点が失われないよう、変化する疎な要素を高速に処理する仕組みが欠かせない。3年目には、共通の信頼度形式と検証試験が整い、この制御層が再構成システムの安定した構成要素になる可能性がある。想定される構成は、ニューラル形状提案と適応的な表面要素を組み合わせ、追加の観測や計算を行う場所を経験的な制御器が決めるものである。
重要な観測指標は、未使用の視点に対して不確実性が適切に調整され、同等の計算資源で遮蔽領域の結果も改善することである。不確実性が実際の誤りを予測できない場合や、固定的な占有方式のほうが同程度に正確で高速な場合は、この進路が弱まる。ニューラル再構成には残差を厳密な誤差限界へ結び付ける支配方程式がないため、得られるのは正しさの証明ではなく、監査可能で用途別の信頼性管理となる。
可能性シナリオでは、表面近傍に計算を絞る再構成を、より体系的な信頼性管理へ発展させる。視点間の表面の手掛かりは、テクスチャが乏しい場所や観測が少ない場所で分割と枝刈りを導き、さらに形状が不確かな領域も報告する。
1年目には、視点数ごとの性能曲線、領域別の誤差マップ、メモリ測定を同じ評価で公開することが求められる。難条件の試験では、弱いテクスチャ、遮蔽、少数視点を重点的に扱う。直接比較により、視点間ガイダンスが占有状態だけを使う手法より有効かを確認する。初期用途は試験導入にとどまり、メッシュに信頼度の重ね表示と観測範囲の記録を添えて提供する。信頼度の低い領域では、再撮影や人による確認を行える。決定的なきっかけは、影響力のある導入主体が、更新履歴のある試験群、不確実性の開示、明示的な合格基準を要求することである。
そのきっかけが生じれば、2年目には固定された試験事例への過度な適合を防ぐため、評価群が改訂される。独立した再現実験と未知条件での試験が重視され、より大きなシーンや変化する視点数も後の版へ加わる。実際の失敗から集めたデータは、学習済みの形状事前知識を改善し、カメラ姿勢と表面形状の同時補正にも役立つ。3年目には、試験に合格した手法が、継続的な地図作成や点検作業で採用される可能性がある。導入から得られる幅広い現場データは、難しい事例への対応を改善し、より厳しい受け入れ基準を支える。成果物には形状と領域別の不確実性を含め、証拠が足りない場所への対応も定める。
重要な観測指標は、複数の研究機関が同じ更新型のストレス試験を採用し、その後に導入主体が正式な選定基準として使うことである。調整組織が支持を得られない場合、視点間の事前知識が独立比較で有効性を示せない場合、または未知のシーンで不確実性が信頼できない場合は、この進路が弱まる。分野ごとに失敗の影響が異なるため採用は分散する可能性があり、信頼性報告が改善しても広く共通する適合制度には至らないこともある。
1年後・3年後の研究/応用インフォグラフィクス
参照論文
- 3D Surface Reconstruction in the Wild by Deforming Shape Priors from Synthetic Data - 著者: Nicolai H\"ani, Jun-Jee Chao and Volkan Isler / <See Details on Fugu-MT> / ライセンス: CC-BY-4.0
- Surface-Centric Modeling for High-Fidelity Generalizable Neural Surface Reconstruction - 著者: Rui Peng, Shihe Shen, Kaiqiang Xiong, Huachen Gao, Jianbo Jiao, Xiaodong Gu, Ronggang Wang, / <See Details on Fugu-MT> / ライセンス: CC-BY-4.0
- High-Fidelity and Generalizable Neural Surface Reconstruction with Sparse Feature Volumes - 著者: Aoxiang Fan, Corentin Dumery, Nicolas Talabot, Hieu Le, Pascal Fua, / <See Details on Fugu-MT> / ライセンス: CC-BY-4.0
- Surfsvr: 2D Surface Priors as 3D Geometric Regularizers for Sparse Voxel Reconstruction - 著者: Yan Di, Chengxi Li, Yaoxing Wang, Mengge Liu, Zhigang Li, Ruida Zhang, Mingyang Li, Pengyuan Wang, Shan Gao, Xiangyang Ji / <See Details on Fugu-MT> / ライセンス: CC BY 4.0