サマリー
今週のエビデンスは、エージェントの記憶を単なるコンテキストウィンドウの拡張ではなく、有用な経験を選択・表現・維持する問題として扱っている。代表的な研究は、ロボット制御のための選択的な視覚想起、階層的な身体性検索、検証付きの対話記憶抽出を結びつけている。今週のサーベイは、これらの課題を相互に結びついた記憶の形成と管理という観点から整理している。
テーマの状況
長期的なタスクを遂行するエージェントは、現在の観測には含まれない情報を必要とする。しかし、履歴全体を保持するのはコストが高い。また、疑似相関への依存を助長したり、抽出誤りを引き継いだりする可能性もある。MemERは、階層的なロボット制御フレームワーク内でタスクに関連するキーフレームを選択することでこれに対応する。Embodied-RAGは、観測を空間的に構造化された意味階層に整理し、異なる抽象度での検索を可能にする。Beyond Static Summarization: Proactive Memory Extraction for LLM Agentsは、補完的な失敗モードとして、一度きりの要約では詳細が欠落したり幻覚が混入したりし得ることを指摘している。同研究はこれに対し、ソースとの整合、再抽出、自己質問によって対処する。これらの論文を総合すると、記憶容量だけでなく記憶の質が、下流の行動や質問応答にとって中心的な課題となる。
今週のエビデンスとして、Seeing, Maintaining, and Learning: The Evolution of Multimodal Agent Memory(2610.19366v1)は、これらのアプローチを「形成と表現」と「継続的な記憶管理」という相互に結びついた2つの次元の中に位置づけている。同論文の序論は、表現の選択が、後に何を復元・修正・検証できるかを制約すると論じている。また、保存内容の更新と、記憶を管理するポリシー自体の変更とを区別している。このサーベイは、ソースの復元可能性、時間的妥当性、表現間の一貫性を今後の方向性として示している。さらに、デプロイ時における記憶ポリシーの進化は比較的少ないままであると指摘している。
- Embodied-RAG: General non-parametric Embodied Memory for Retrieval and Generation
- MemER: Scaling Up Memory for Robot Control via Experience Retrieval
- Beyond Static Summarization: Proactive Memory Extraction for LLM Agents
- Memory Without Curation: Learning Multi-Stream Latent Memory for Robot Policies
- Seeing, Maintaining, and Learning: The Evolution of Multimodal Agent Memory
インフォグラフィクス(日本語)
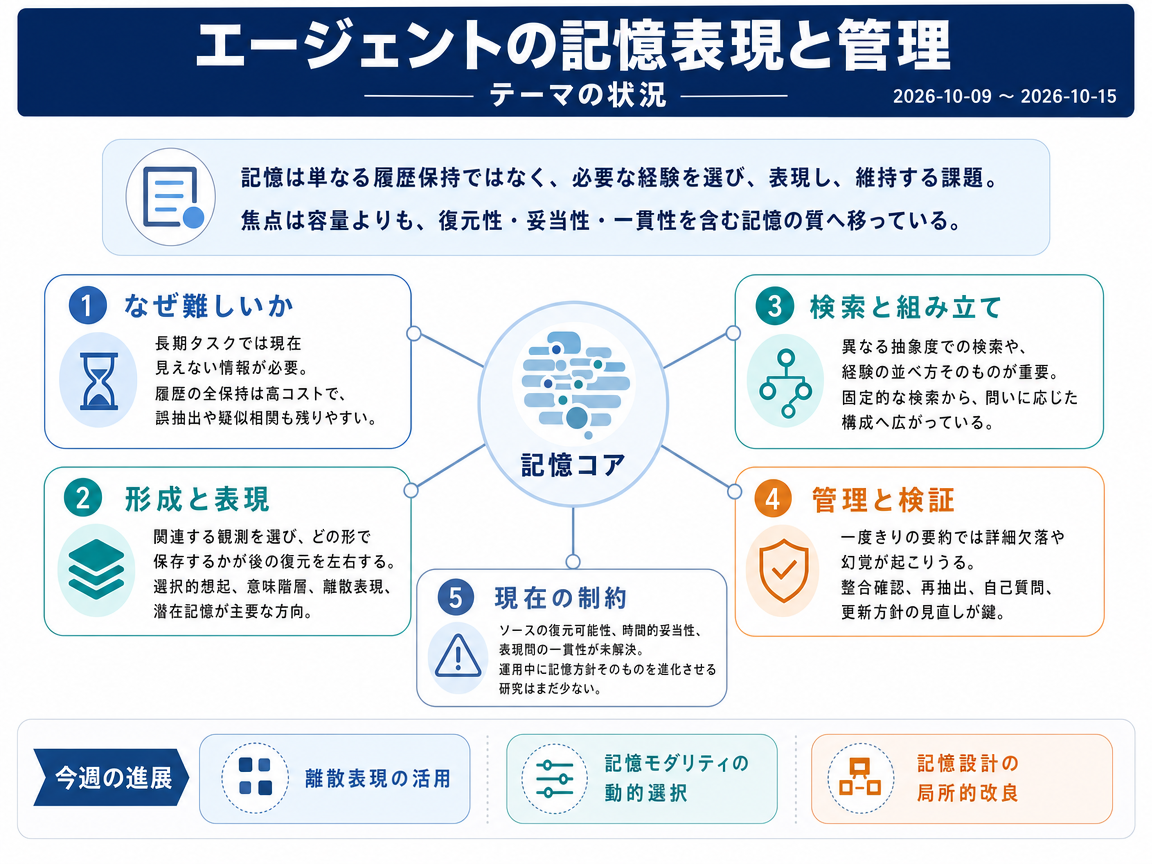
今週の進展
Seeing, Maintaining, and Learning: The Evolution of Multimodal Agent Memory <See Details on Fugu-MT>
マルチモーダル記憶の形成・表現と記憶管理を分離する2軸フレームワークを提示した。 静的な再利用、安定したポリシー下での内容更新、進化するポリシー下での更新を区別している。
MemCode: Discrete Semantic Representations for Long-Term Agent Memory <See Details on Fugu-MT>
MemCodeは、対話を原子的な記憶単位に書き換え、それらを学習済みの離散コードに対応付けて連想的検索を行う。 離散表現という選択肢を加え、LongMemEval-SとLoCoMoで最高の総合精度を報告している。
Learning How to Remember: Memory Modality Selection for GUI Agents <See Details on Fugu-MT>
SwitchMemは、GUIエージェントの記憶をテキスト表現と視覚表現の間で動的にルーティングする。 好ましいモダリティがステップに強く依存するという知見により、記憶の選択をどの観測を保持するかの判断を超えて拡張している。
MemComposer: Learning to Assemble Memories for LLM Agents via Reinforcement Learning <See Details on Fugu-MT>
MemComposerは、クエリに対してどの検索済み経験を含め、どの順序で並べるかを学習する。 ExPOは、エージェントの完全なインタラクションから得られるタスクフィードバックでこの組み立てポリシーを最適化し、固定的な検索を超えている。
MemForm: Benchmarking Memory Formation Poisoning in LLM Agents <See Details on Fugu-MT>
MemFormは、エージェントの永続的記憶が生成・確定される時点での敵対的操作をベンチマーク化した。 記憶品質の懸念を、抽出誤りや幻覚から、形成時の意図的な干渉へと広げている。
Memory Without Curation: Learning Multi-Stream Latent Memory for Robot Policies <See Details on Fugu-MT>
IMprintは、視覚・言語・行動モデルにポリシー非依存のマルチストリーム潜在記憶を付加する。 明示的なキーフレーム選択とは異なり、ロボットポリシーが何を記憶すべきかを事前に制約しない。
MemScope: Evolving Agent Memory Architectures through Localized Code Repair <See Details on Fugu-MT>
MemScopeは、エビデンスに基づく局所的なコード修復を通じて既存の記憶アーキテクチャを進化させる。 管理の対象を、保存内容の更新から記憶アーキテクチャ自体の変更へと拡張している。
MemAct: Streaming Spatial Understanding with Memory and Active Exploration <See Details on Fugu-MT>
MemActは、ストリーミング空間理解のために、増分的な構造化記憶、履歴検索、能動的探索を組み合わせる。 過去の観測を検索するだけでなく、移動によって追加のエビデンスを収集し、約20,000件の中核的なQAペアで評価している。
今後の展望
今後の展望(要約)
次の方向性は、記憶を増やし続けることではなく、容量を制限しながら更新できる仕組みである。MemERは削除を今後の課題とし、Proactive Memory Extractionは長期利用に向けた更新と忘却を計画している。学習による記憶の構成や表現の切り替えにより、課題に応じた保持が可能になるかもしれないが、信頼できる長期的な忘却はまだ実証されていない。評価では、固定された保存容量の中で重要な詳細を残し、古くなった内容を修正できるかを、情報源へのリンクや検証手段も用いて確認すべきである。身体を持つエージェントには、視点が変わっても一貫した記憶を保ち、履歴が増えても素早く参照できることが必要になる。明示的な記録と圧縮表現を比較する際は、課題の成功率と想起の正確さに加え、視点間の一貫性と応答時間を別々に測る必要がある。より豊かな感覚入力や、移動を伴う複数の部屋での課題は重要な研究方向だが、確立された能力ではない。
インフォグラフィクス(日本語)
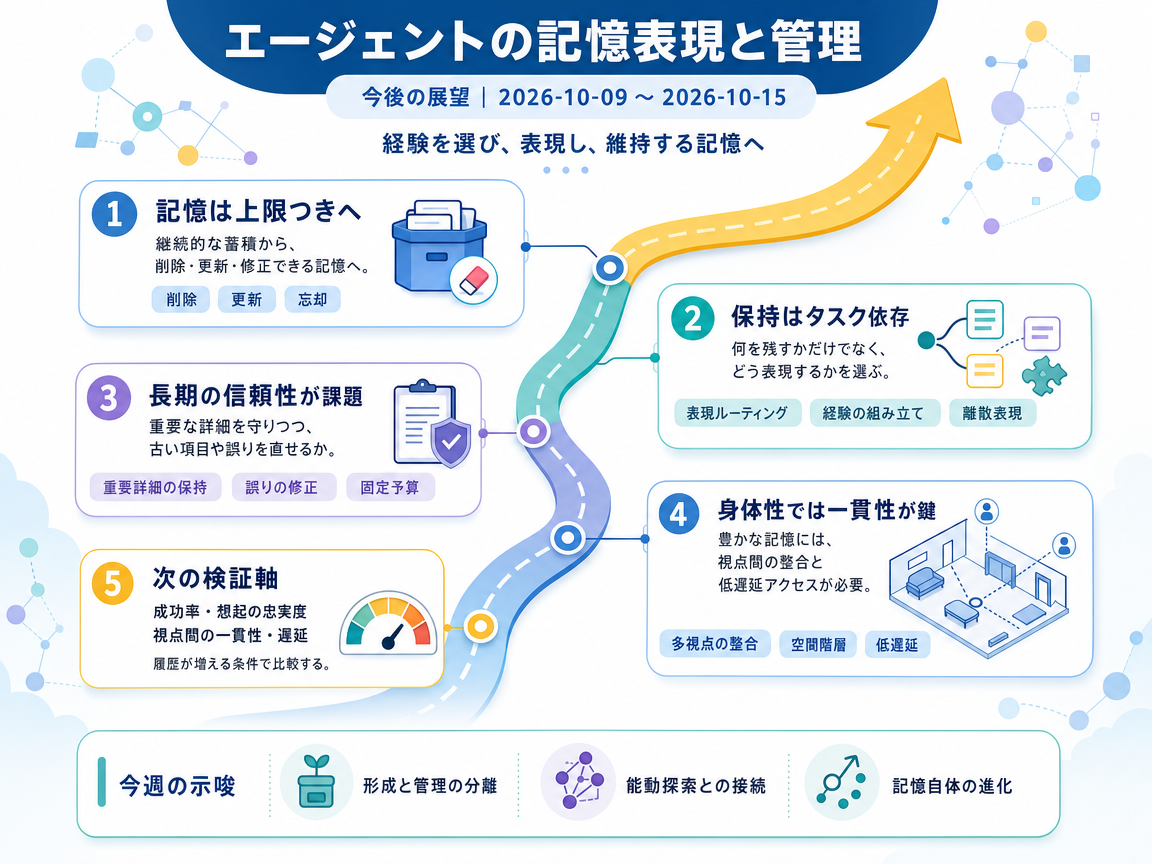
3年後を想定した動き
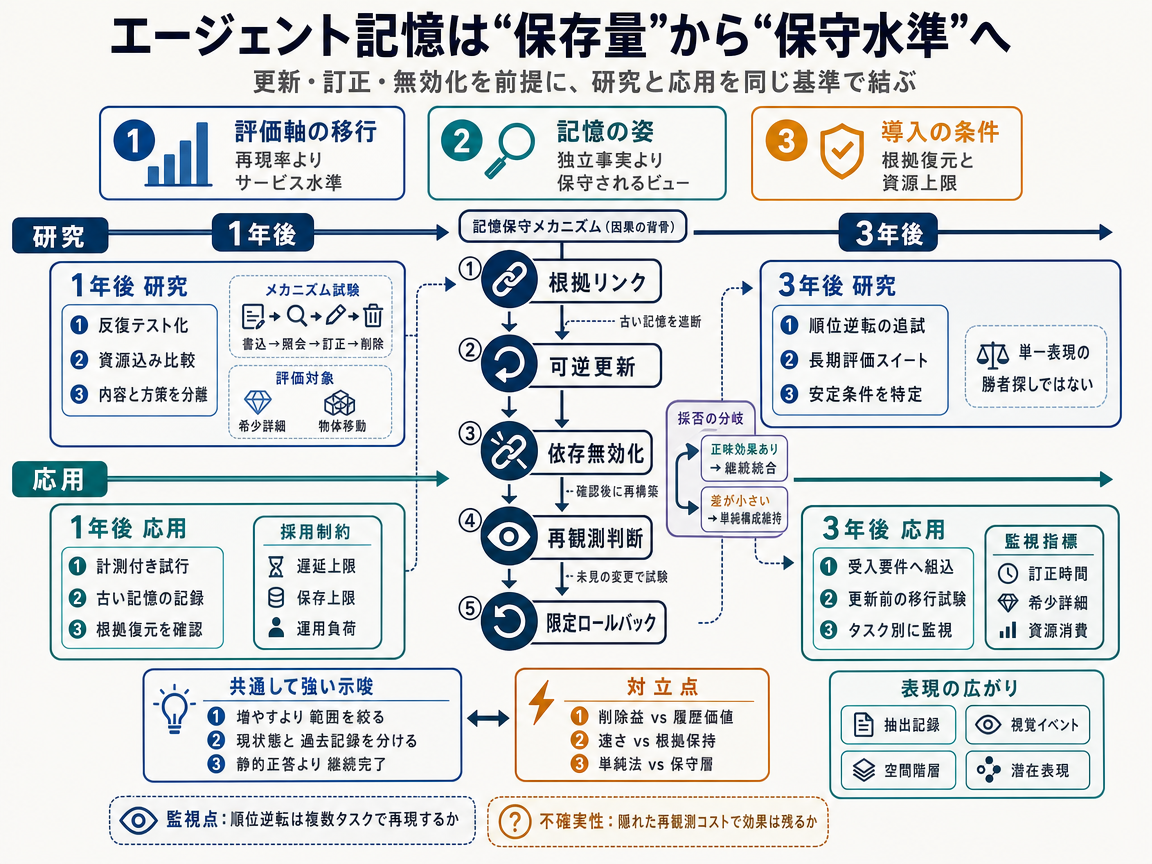
このシナリオでは、エージェントがどれだけ多く覚えているかではなく、課題や保存情報が変化しても有用な根拠を利用できるかを評価する。期限のある物資を管理する考え方にならい、容量の制約と需要の変化を理由に、記憶を単に蓄積せず継続的に手入れする。初年度には、保存された履歴を繰り返し改訂し、時間を置いて質問することで、古い主張や失われた珍しい詳細を明らかにする。評価では、根拠となる記録を保存容量に含め、検証や追加観察も処理量と応答時間の制限に含める。
2年目の進展には、固定された履歴で成功した手法より、保守を意識した手法が少なくとも二種類の課題で優れることを、独立した研究チームが示す必要がある。優れた手法は、計上されない保存領域や追加観察に頼らず、同じ資源制限の下で課題達成率を改善しなければならない。長期試験で見つかった失敗は、主張を修正すべき時期や新たな根拠を集めるべき状況を学ぶための再利用可能なテストになる。制御されたロボット実験では、必要な対象だけを再観察することで、応答を遅くしすぎずに視点をまたいだ物体同一性を保てるかを調べる。
3年目には、記憶への変更を限定的に公開する前に、未経験の妨害条件を使ったテストへの合格を求め、性能が悪化した場合には元へ戻せるようにする。記憶管理方針の変更と保存内容の変更は、どちらも継続利用中の障害を招き得るため、別々に評価する。各チームは実証された限界に応じて表現を選び、圧縮された記憶にも正確な修正に必要な情報源リンクを残す。重要な監視指標は、明示された資源制限の下で、長期試験中の重要事項の想起を保ちながら復旧時間が短くなることである。単純な新しさ優先の規則でも同じ成果が出る場合や、隠れたコストを数えると利点が消える場合、このシナリオの説得力は弱まる。試験が成功しても示せるのは制約下で記憶を保守できることまでであり、無制限の生涯記憶や複数の部屋で確実に動くロボット能力ではない。
このシナリオでは、エージェントの記憶をデータベースのビューのように、元の記録から作られた派生表現として扱う。その根拠が変化したときは、関連する記憶の確認や再構築が終わるまで現在の行動判断に使わず、修正が一部にしか反映されない事態を防ぐ。初年度には、記憶へ情報源の版と有効性の情報を付け、過去の記録として正しい内容と、現在も有効な主張を区別する。支援システムの試験では、まず繰り返される誤りを追跡し、次に即時の無効化と時間をかけた再構築を試しながら、依存関係の記録も保存容量に含める。
2年目には、同等の資源制限の下で、許容できない遅延や珍しい詳細の消失を起こさず、古い記憶による失敗を減らせた場合にだけ統合を広げる。共通の修正规則によって異なる記憶表現を結び付ける一方、圧縮された潜在表現には、影響部分を初期化または更新する明確な境界が必要になる。制御された移動実験では、物体の同一性が不確かなときに、信頼性の低い照合結果で修正するのではなく、再観察を行うべきかを調べる。各修正事例から不足している依存関係を見つければ、後のモジュールが再利用するリンクを改善し、同じ誤りの再発を防ぎやすくなる。
3年目には、保存内容だけでなく、記憶を抽出して検索するソフトウェアにも同じ確認手順を適用できる。研究者は、方針変更によって影響を受けた記憶だけを再構築できるかを調べ、応用側は有効化の前に移行確認と限定的な巻き戻しを導入する。参加チームは各部品に対し、根拠となる情報源と更新範囲の明示を求め、修正のしやすさを選定基準にできる。共通の保守層は利用可能な版を追跡し、根拠を保持する期間を限定することで、古い主張の一部を黙って信用せず、検証不能だと明示する。主な監視指標は、同じ保存容量で珍しい詳細の想起を保ちながら、古い記憶による反復エラーと修正遅延が減ることである。単純な一括更新の方が低コストなら、このシナリオは弱まり、更新を正しく伝播できても元の観察が真実だとは証明できない。
このシナリオでは外部からのきっかけとして、導入組織や評価機関が、明示された保持・削除規則に従って特定の根拠を保存するようエージェントに求める。記録装置のように、すべての経験を無期限に残すのではなく、後から確認するために十分な情報源を保存する。初年度には、記憶に特化した受け入れ基準を作り、重要な行動に使われた記憶を情報源へ結び付け、後の変更を検出する方法を定める。支援システムと画面操作の試験では保持設定を調べ、ロボット試験では根拠の記録が制御を妨げるほどの遅延を生まないかを確認する。
2年目には、少なくとも二つの大規模導入組織と一つの独立評価機関が同じ基準を採用すれば、共通の受け入れ目標が生まれ、シナリオは強まる。利用権限を管理した事故記録から、古い情報や失われた珍しい詳細に関する失敗を見つけ、記憶保守の評価と改善に使える。こうした循環が機能するには、記録が原因究明に役立ち、適切な管理下で共有できなければならず、要件を設けるだけでは十分ではない。各チームは、保存された事実の修正と記憶管理ソフトウェアの変更を区別し、後者には公開前のオフライン検査と巻き戻し手段を適用する。
3年目まで合意が続けば、確認用の範囲限定記録と、現在の課題に最適化した作業記憶という二つの層を連携させられる。研究者は、作業記憶内の重要な主張を記録された根拠までたどれるかを確認し、記録要件の下で修正精度と実行コストを測る。参加チームはこの照合を通常の手順とし、圧縮表現と選択的な検証を使って、根拠要件による過度な動作低下を防ぐことができる。基準が観察履歴と位置情報を対象にするなら、移動を伴う複数の部屋での試験にも広げられるが、要件だけで物体照合や移動計画の問題が解決するわけではない。最も強い監視指標は、共通の受け入れ要件に加え、利用可能な事故記録と許容できる実行性能が複数の導入先でそろうことである。導入組織が作業記憶を変えずに別のログだけで満足する場合、このシナリオの範囲は狭まり、改ざんを検出できても元の情報が真実だったとは証明できない。
1年後・3年後の研究/応用インフォグラフィクス
参照論文
- Embodied-RAG: General non-parametric Embodied Memory for Retrieval and Generation - 著者: Quanting Xie, So Yeon Min, Tianyi Zhang, Aarav Bajaj, Ruslan Salakhutdinov, Matthew Johnson-Roberson, Yonatan Bisk / <See Details on Fugu-MT> / ライセンス: CC-BY-4.0
- MemER: Scaling Up Memory for Robot Control via Experience Retrieval - 著者: Ajay Sridhar, Jennifer Pan, Satvik Sharma, Chelsea Finn / <See Details on Fugu-MT> / ライセンス: CC-BY-4.0
- Beyond Static Summarization: Proactive Memory Extraction for LLM Agents - 著者: Chengyuan Yang, Zequn Sun, Wei Wei, Wei Hu / <See Details on Fugu-MT> / ライセンス: CC-BY-4.0
- Memory Without Curation: Learning Multi-Stream Latent Memory for Robot Policies - 著者: Yilin Wu, Rutav Shah, Shuaiyi Huang, Sumedh A. Sontakke, Homanga Bharadhwaj, Andrea Bajcsy, Max Simchowitz, Guanya Shi / <See Details on Fugu-MT> / ライセンス: CC BY 4.0
- Seeing, Maintaining, and Learning: The Evolution of Multimodal Agent Memory - 著者: Minghao Guo, Qingyue Jiao, Xiujin Liu, Jianhong Pang, Ruimeng Yang, Naihao Xu, Liwei Che, Haochen Xue, Ziqi Wang, Xinying Cai, Jiaxuan Luo, Jiaxin Deng, Xuesong Ye, Jintao Qu, Wenyao Gao, Jingwen Gu, Chenyang Zhao, Shichun Liu, Guibin Zhang, Zefang Liu, Siyin Wang, Wujiang Xu, Danrui Li, Zeru Shi, Woongyeong Yeo, Shuang Liu, Wei-Chieh Huang, Weizhi Zhang, Tianyu Yang, Kangsan Kim, Yebowen Hu, Bowen Wen, Bowen Jiang, Haohao Su, Ming Yin, Sheldon Yu, Mian Zhang, Yuyan Chen, Hanrong Zhang, Kai Mei, Zihao Zhang, Mingyu Jin, Xi Zhu, Hengyi Wang, Tianxin Wei, Linyong Nan, Zhenwen Liang, Zhendong Chu, Ziqi Huang, Yongye Su, Sixun Dong, Shujian Liu, Kaiqu Liang, Jiaojiao Han, Zhaoye Fei, Kun Wang, Shihan Dou, Zhichun Guo, Xingjian Diao, Zeqi Gu, Heng Wang, Tao Feng, Cheng Qian, Hamid Palangi, Silei Xu, Xi Yun, Yi Zhu, Shilong Liu, Qingsong Wen, Sung Ju Hwang, Zuxuan Wu, Yu-Gang Jiang, Yiyu Shi, Dimitris N. Metaxas, Jiaxuan You, Julian McAuley, Mengdi Wang, Jiawei Han, Philip S. Yu, Ziyi Ye / <See Details on Fugu-MT> / ライセンス: CC BY 4.0