サマリー
今週のテーマは、社会的に適切なAIの参加、人間パートナーへの協力的影響、そして物理的に実行可能な身体的振る舞いを結びつけ、評価を応答品質以上のものとして位置づけている。今週の研究はこれを統合型ヒューマノイドシステムやマルチエージェント世界モデルへと拡張しており、そこでは行動、環境、インタラクションの結果が参加者の視点間で一貫している必要がある。
テーマの状況
代表的な論文の序論は、インタラクションの質を社会的タイミング、協力的帰結、物理的実現可能性の組み合わせとして捉えている。「Cooperation Through Indirect Reciprocity in Child-Robot Interactions」では、131人の子どもを対象とした研究により、ロボットが別の子どもに対して協力的または非協力的に振る舞う様子を観察することが、その後のそのロボットとの協力に影響することが示され、観察された協力率はロボット学習戦略の多腕バンディットシミュレーションに活用されている。「Proactive Conversational Agents with Inner Thoughts」は、多人数チャットにおける受動的プロンプティングや次話者予測の限界を対象とし、エージェントが内的思考を生成・評価して参加のタイミングを判断する。「Towards Immersive Human-X Interaction」は身体性の課題を加え、リアルタイムの反応は運動学的に妥当なだけでなく、時間的に協調し物理的に実行可能でなければならないとする。これらの研究は総じて、エージェントが何を生成するかだけでなく、どのように参加し相手に影響するかを評価する必要性を示している。
今週の「Multi-Agent Egocentric World Model with Fine-Grained Embodied Interaction」(2610.12299v1)は、この見方を共有世界の一貫性へと拡張する。ME-Worldは、共同生成、共有行動条件付け、共有環境メモリを通じて複数の一人称視点映像ストリームを結合し、新たに生成された環境領域やインタラクションによる状態変化が視点間で一貫しているかを測る指標を導入している。補足的なARISEの序論(2610.05964v1)は、Sophiaヒューマノイド上で、マルチモーダルな社会的推論、長期記憶、能動的関与を、身体性を考慮したジェスチャー計画および顔アニメーションと同期した発話と組み合わせるという補完的な方向性を示している。これらの追加により、評価は社会的意思決定、身体的実行、共有環境にわたる一貫性へと広がっている。
- Proactive Conversational Agents with Inner Thoughts
- Towards Immersive Human-X Interaction: A Real-Time Framework for Physically Plausible Motion Synthesis
- Cooperation Through Indirect Reciprocity in Child-Robot Interactions
- From Social Reasoning to Embodied Interaction: An Agentic Framework for Social Robots
- Agentic RSR: Real-to-Sim-to-Real through Scene Reconstruction and Execution-Grounded Robot Policies
- From Solo to Ensemble: A Hierarchical Framework for Composable Multi-Agent Human-Object Interaction
- Multi-Agent Egocentric World Model with Fine-Grained Embodied Interaction
インフォグラフィクス(日本語)
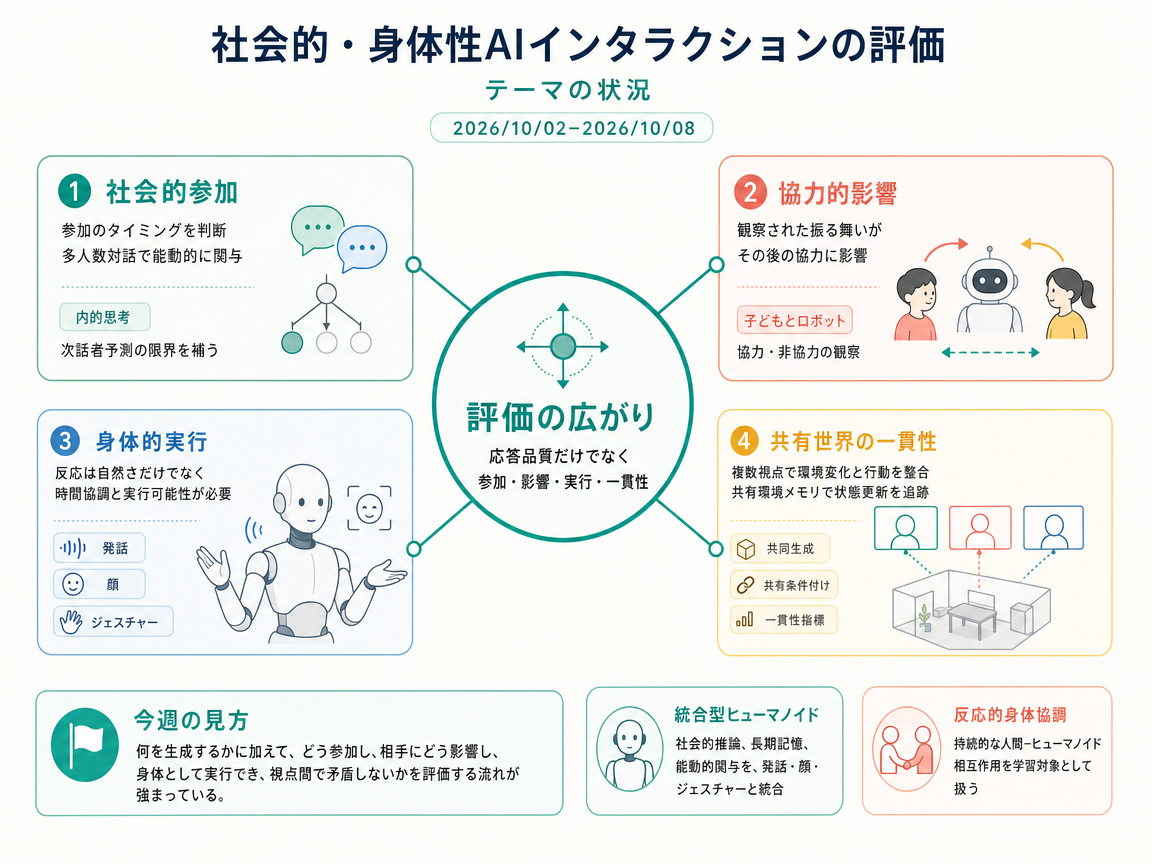
今週の進展
From Social Reasoning to Embodied Interaction: An Agentic Framework for Social Robots <See Details on Fugu-MT>
ARISEは、Sophiaヒューマノイドロボット上でエージェント的な社会的推論と身体的インタラクションを結びつけた。 マルチモーダルな文脈、長期記憶、反応的・能動的関与を、協調した発話、顔アニメーション、ジェスチャーと統合しており、これらはこれまで主に個別に研究されてきた能力である。
Talk, Render, Act: Integrating Social Gesture and Digital Face with Synchronized Speech for Conversational Humanoid Robot <See Details on Fugu-MT>
TRABotは、発話、顔アニメーション、身体ジェスチャーを組み合わせた一貫性のあるヒューマノイド応答を目指す。 単一のエージェントベースのフレームワーク内で、対話生成、動作計画、顔アニメーションをそれぞれ専門エージェントに割り当てている。
Multi-Agent Egocentric World Model with Fine-Grained Embodied Interaction <See Details on Fugu-MT>
ME-Worldは、身体的インタラクションのモデリングを、共有世界の一人称視点の共同生成へと拡張した。 単一エージェントの予測を超え、環境および状態更新の一貫性に関する共有世界指標と、合成ベンチマーク上での同一性保持の評価を導入している。
CoDance: Learning Reactive and Compliant Human-Humanoid Interaction from Video <See Details on Fugu-MT>
CoDanceは、パートナーダンスを難度の高いテストベッドとして用い、映像から反応的かつ追従的な人間–ヒューマノイドインタラクションを学習する。 前進・後退の繰り返しの遷移を含む、人間パートナーとの持続的な両手ダンスを報告している。
今後の展望
今後の展望(要約)
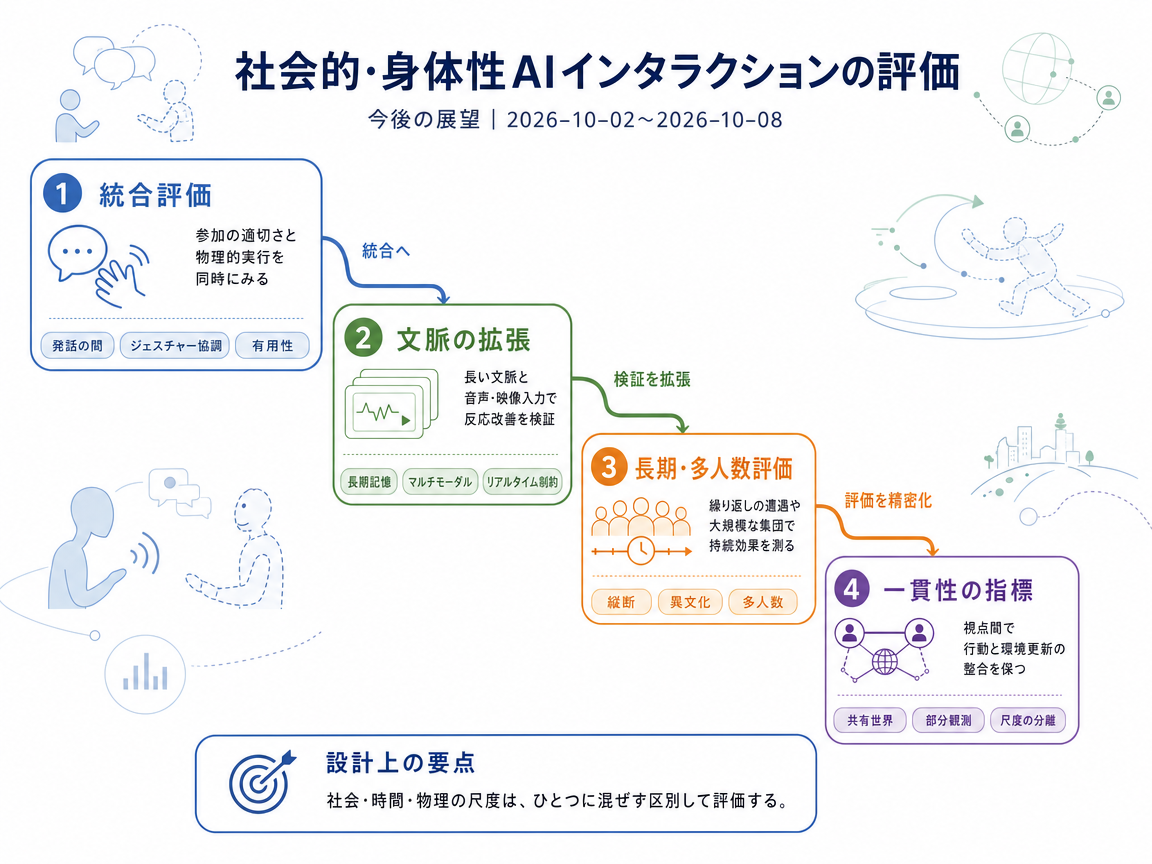
今後の有力な方向は、社会的に適切な参加と、協調した身体動作を一緒に評価することである。研究では、システム内部の参加判断に映像や音声の手掛かりを組み合わせ、利用者の反応から参加のしきい値を学習し、積極性を再現可能な方法で測る必要がある。統合型ヒューマノイドを使えば、発言と身ぶりの連携だけでなく、貢献するタイミングや有用性も検証できる。ただし、豊富な文脈を扱いながらリアルタイムの応答を維持しなければならない。評価対象も、長時間の対話や大人数の集団へ広げる必要があり、相手が変わる反復的な交流や文化間の比較も重要になる。一度の協力が成功しただけでは、長期的な効果は確認できない。複数エージェントの認識が一致しているかを調べることは有用だが、社会的成果、時間的成果、身体的成果は一つの点数にまとめず、別々に評価すべきである。
インフォグラフィクス(日本語)
3年後を想定した動き
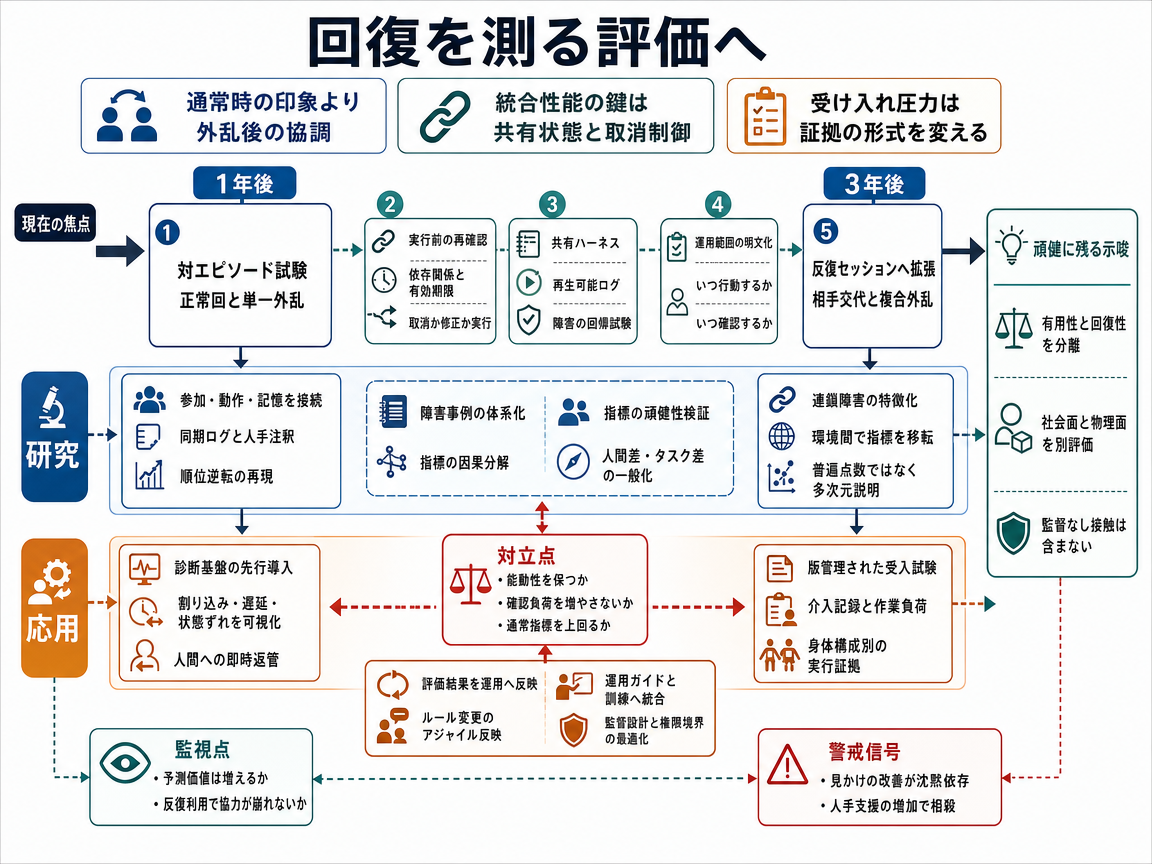
この道筋では、適切な参加と協調した身体動作を結び付け、小さな乱れが連動するモジュール間で誤りを広げるかを調べる。電力網の障害想定試験にならい、成功した実演だけで信頼性を判断せず、乱れの後も各部分が固有の限界内で動くかを確認する。初年度には、通常の対話と、遅れた合図など一つの変化だけを加えた対応場面を比較する。時刻をそろえたログを使って失敗原因を説明し、有用な参加、協調のタイミング、人による修復負担は別々に測る。
2年目には、検証済みの試験を反復セッションや相手が変わる状況へ広げる。そこでは、人の適応や長期記憶の利用が応答を遅らせる可能性も調べる。複数の乱れも組み合わせ、遅れた合図と古い物体位置が、単独では起こさない失敗を生むかを確認する。結果に基づき、エージェントが行動できる場合、質問すべき場合、人が引き継ぐ場合の境界をタスクごとに定める。試験で見つかった失敗は再利用可能なテストに変え、方針の修正が有用な参加を減らさず協調を改善したかを後のセッションで確かめる。
3年目には、一部の試験をアバター環境と実験用ロボットの間で移せる可能性があるが、各ロボットには個別の実行証拠が必要である。参加チームは、更新や役割拡大の前に版管理された試験群を実行し、修正済みの問題が再発していないかを確認できる。権限は選択的に与え、状況説明は許しても、人物や場所が不確かなときは移動を禁止できる。重要な観測指標は、小さな乱れによってシステム間の優劣が逆転し、その結果が新しい対話での失敗を予測する事例が独立に再現されることである。乱れを加えた試験に予測力がない場合や、改善が人の支援増加に依存する場合、この道筋の説得力は弱まる。最終的に得られるのは、有用な対話の適用境界をより強い証拠で支えることであり、普遍的な社会的妥当性や身体的安全性の証明ではない。
この道筋では、適切だった意図が発話や動作の開始を待つ間に、前提となる文脈の変化によって不適切になるかを調べる。仕組みは分散システムの楽観的同時実行制御を参考にし、各モジュールが貢献を並行して準備した後、実行直前に必要な文脈を再確認する。初年度には、観測時刻と実行時刻を記録し、古くなった文脈による誤りと、最初の判断にすでに含まれていた誤りを区別する。再生試験では、この最終確認を通常の取り消しや同期処理と比較し、新しい調整層が本当に必要かを検証する。
2年目への拡大には、範囲を限定した二つの作業手順で、過度な遅延や有用な貢献の見逃しを起こさずに衝突を減らすことが必要になる。確認は選択的に行い、無関係な物体の移動では有用な発言を取り消さず、話者の識別が不確かな場合には再検討を求める。計画された貢献には有効期限を持たせ、根拠となる観測が試験条件の下でどの程度早く信頼できなくなるかを反映させる。監督付きの反復セッションを通じて、依存関係を詳しく記述するほど不要な取り消しが減るかを調べる。その結果は、相手が変わる対話にも計測の仕組みを広げる判断材料になる。
3年目には、対話部品や動作部品を交換した後でも、同じインターフェースが衝突を防げるかを独立した研究機関が検証する。移植性が確認されれば、開発者が必要な文脈を宣言し、有効期限や取り消し後の処理を記録するための共通ツールを作れる。試験チームは部品提供者にこうした記録を求め、一般的な社会能力の証拠とは見なさずに統合作業を点検しやすくできる。監視では、衝突の減少を有用な参加や担当者の修復負担と比較し、単に行動を減らした改善や人に作業を移した改善を見抜く。重大な誤りが意図の生成時点ですでに存在する場合や、より単純な改善が少ない遅延で同じ効果を出す場合、この道筋は弱まる。最終確認が管理するのは機械の実行確定であり、人の行動ではない。また、実行後に取り消せない動作もあるため、身体的安全性には別の制御が必要である。
この道筋では、フライトレコーダーの考え方を用いて対話の失敗を再生可能かつ比較可能にし、評価基盤が将来の利用可否にも影響する状態を目指す。初年度には、対話を記録し、性能の異なる側面を別々に試験する共通の評価基盤を構築する。記録は有用な参加と協調の証拠を結び付けるが、社会的判断と身体的な実行可能性を一つの点数にはまとめない。初期検証では、会話や共同作業における自動的な参加指標が人の判断と一致する必要がある。さらに、しきい値を調整しても有用な貢献が保たれるかを確かめる。
2年目には、元の開発チーム以外でも結果が成り立ち、記録上の整合性が実際の協調と対応することを確認する。共有記録があれば、タイミングはよいが役に立たない発言と、有用だが身ぶりの時機が悪い応答を異なる失敗として定義できる。見えるようになった失敗が修正を導き、修正後のシステムから得た事例が試験の改善に使われるという循環が生まれる。応用チームは試行的な利用判定にこれらの試験を使い始められる。影響を広げるには、運営側が持ち運べるログと、人が介入した範囲の開示を求める必要がある。
3年目には、検証済みの評価基盤が、参加するアバター計画やロボット計画で通常の利用判定手順になる可能性がある。研究者は文化による違いや評価者の行動変化を調べるとともに、隠れた操作支援を評価証拠の中で明らかにする。重要な変化は、印象的な実演を生むシステムだけでなく、合意された測定手順も導入判断に影響することである。観測すべき兆候は、人の判断との一致が独立に確認された後、複数チームに共通する利用要件として採用されることである。指標が人の判断と一致しなくなる場合や、記録形式の非互換性によって研究機関同士の比較が難しくなる場合、より強い成果には至らない。それでも共有記録は研究手順を改善できるが、記録には同意とアクセス制御が必要であり、ログは独立した身体評価の代わりにはならない。
1年後・3年後の研究/応用インフォグラフィクス
参照論文
- Proactive Conversational Agents with Inner Thoughts - 著者: Xingyu Bruce Liu, Shitao Fang, Weiyan Shi, Chien-Sheng Wu, Takeo Igarashi, Xiang `Anthony' Chen / <See Details on Fugu-MT> / ライセンス: CC-BY-4.0
- Towards Immersive Human-X Interaction: A Real-Time Framework for Physically Plausible Motion Synthesis - 著者: Kaiyang Ji, Ye Shi, Zichen Jin, Kangyi Chen, Lan Xu, Yuexin Ma, Jingyi Yu, Jingya Wang / <See Details on Fugu-MT> / ライセンス: CC-BY-4.0
- Cooperation Through Indirect Reciprocity in Child-Robot Interactions - 著者: Isabel Neto, Alexandre S. Pires, Filipa Correia, Fernando P. Santos / <See Details on Fugu-MT> / ライセンス: CC-BY-4.0
- From Social Reasoning to Embodied Interaction: An Agentic Framework for Social Robots - 著者: Ziyu Cheng, Yuewen Guo, Zhirui Liu, Dong Zhang, Haotao Lu, Jingyi Yu, Ye Shi, Jingya Wang / <See Details on Fugu-MT> / ライセンス: CC BY 4.0
- Agentic RSR: Real-to-Sim-to-Real through Scene Reconstruction and Execution-Grounded Robot Policies - 著者: Yihan Li, Yating Feng, Shengjiu Sun, Jianing Chen, Hao Ren, Bowen Yang, Weisheng Xu, Qiwei Wu, Hui Cheng, Renjing Xu / <See Details on Fugu-MT> / ライセンス: CC BY 4.0
- From Solo to Ensemble: A Hierarchical Framework for Composable Multi-Agent Human-Object Interaction - 著者: Zekai Deng, Kangyi Chen, Ye Shi, Jingya Wang / <See Details on Fugu-MT> / ライセンス: CC BY 4.0
- Multi-Agent Egocentric World Model with Fine-Grained Embodied Interaction - 著者: Dahyun Chung, Siyoon Jin, Hyunwook Choi, Honggyu An, Junyoung Seo, Hyunsung Kim, Seung Wook Kim, Seungryong Kim / <See Details on Fugu-MT> / ライセンス: CC BY 4.0